Pages

Tuesday, 19 June 2012

QUADCOPTER - 4a Entrega - Fotos

QUADCOPTER - 4th Delivery - The Pictures

Editado 07/07/2012: nuevas fotos / Edited 07/07/2012 - New Pictures

No tengo ganas de escribir, así que les dejo las fotos sin mas comentarios. Cualquiera puede entenderlas.
I'm too lazy to write today, so I just put the photos without further comments. Everybody can understand what's going on there.


Monday, 11 June 2012

Mis notas sobre la suspensión del auto - Parte 1

Voy a dejarles en una serie de tandas algunas notas que he posteado en varios foros tratando de aclarar algunas dudas acerca del sistema de amortiguación de un coche.

En este caso paso a hablar del cambio de muelles (espirales, resortes) de serie por los denominados "deportivos" o "rebajados", pero para ello previamente tenemos que introducir los conceptos de muelle y amortiguador, porque les puedo asegurar que hay mucho fanático del mundo motor que no sabe la diferencia entre estos dos elementos importantísimos de la suspensión.

Empezando por el amortiguador, la función de este es, justamente, amortiguar la oscilación del coche generada por el elemento elástico (muelle, espiral, resorte, ballestas, etc). O sea, evitar que el coche se quede "rebotando"... No queremos un coche reboton, queremos un coche que absorba un movimiento vertical y retorne la rueda a su sitio sin tener oscilaciones parásitas.

Esta "ralentización" de las oscilaciones, se logra haciendo que un fluido viscoso pase a través de pequeños orificios que hay en el émbolo (o pistón) del amortiguador. De esta manera, cuando el amortiguador se comprime, el émbolo sube y el fluido que está en la camara superior pasa a la camara inferior a través de estos orificios. Cuanto más pequeños son los orificios, más le cuesta al émbolo avanzar. Este es el funcionamiento básico, mas allá de los aditamentos que podamos encontrar, como sistemas presurizados (con gas) para evitar que se produzcan burbujas en el aceite con el subir y bajar del émbolo, o sistemas que varían el nivel de amortiguación (mal llamado "dureza").
Por lo tanto, y sobre todo, la relación entre MUELLE Y AMORTIGUADOR es PALABRA SANTA. Cada muelle está diseñado con una determinada resistencia (constante elástica), para una frequencia de vibración típica y una masa típica determinadas, y lleva su amortiguador diseñado para absorber la oscilación a dicha frecuencia, con un rango +/- determinado por diseño.

En otras palabras, si cambiamos los muelles/espirales de nuestros autos y dejamos el amortiguador de serie, puede que la cosa no vaya bien, pero también puede que si... y la respuesta a esto dependerá mucho de la marca de muelles que estemos instalando (por su calidad y nivel de ingeniería aplicada) y del tipo de muelle, si es mas destinado a la estética o mas deportivo.

Por poner un ejemplo, los muelles KW o Eibach, que vienen homologados para los amortiguadores de serie, no cambian la frecuencia típica de oscilación ni su factor de elasticidad con respecto de los normales, o dicho en cristiano, no cambian el comfort o dureza de los muelles normales... tan solo reducen la altura... y la diferencia en el andar del coche es casi inapreciable entre estos y los de serie.

Lo que todos deberían saber es que al reducir la altura, también se reduce el recorrido de la suspensión, y muchas veces la gente tiende a pensar que el coche va "mejor agarrado" porque la suspensión tiene menos recorrido (porque el muelle es mas corto), cuando en realidad el coche va igual, solo que ese menor recorrido de suspension hace que sintamos algo diferente. El Centro de Gravedad del vehículo baja, y eso es lo que sentimos.

Y ahora es cuando se debe diferenciar entre un muelle con mucha ingeniería por detrás y destinado a una bajada mas bien estética (como los Eibach Pro-Kit) y cualquier otra cosa, porque allí es donde empiezan los problemas. Si se instala un muelle -4cm con los amortiguadores de serie, bueno, tal vez si el auto no se va a meter en un circuito o si no eres un casi-profesional, nunca te enterarás de la diferencia (que será lo que le ha pasado a muchos conductores) y creerás que funcionan muy bien, pero en realidad no es así, solo que no te estás dando cuenta.

Es mas, son muchos los usuarios que dicen haber roto un amort (o varios) por llevar los de serie con muelles cortos, y me lo creo... me lo creo porque esta gente habrá usado el coche al extremo y no estará llevando un muelle tan corto y tan duro, que el amortiguador de serie no alcanza a "sostener" el muelle y así evitar que este vaya y vuelva mas de la cuenta, por lo que termina realizando un trabajo forzado... pero no por ir aplastado (que también), sino principalmente por estar sometido a un esfuerzo y una frecuencia de trabajo mayor para la que fue diseñado.

En mi caso he probado varias combinaciones: KW + Bilstein B8, KW + muelles de serie, Eibach + Bilstein B8, Vogtland + amorts Vogtland, Vogtland + muelles de serie... y no me queda duda que para un andar normal y comfortable y una bajada puramente estética, tanto KW como Eibach con los muelles de serie son una opción válida para cualquiera que no desee "entrar en circuito"... sin embargo, si queremos notar un verdadero cambio que esté "sintonizado" y "en cooncordancia", debemos irnos a algún kit, como puede ser el Kit de KW, o el mismo kit the Eibach... o alguna suspensión roscada (coilovers) de calidad, como Bilstein... pero ya hablamos de una inversión económica superior.

Finalmente, si no debemos olvidar que si lo que se busca es que el coche "incline menos" en las curvas, uno de los actuantes en la suspensión que regulan este efecto son las barras estabilizadoras, que justamente lo que hacen es "estabilizar" el coche en oscilaciones laterales... cuanto más dura la barra (mayor diámetro de la misma, ya que trabaja a torsión), mayor rigidez y menor inclinación, pero como todo, hay un límite, porque si el coche queda "como una tabla", luego se pierde tracción en las curvas porque la rueda interior se levantará y si el coche no equipa un diferencial autoblocante, el par "se escapará" por esa rueda que estará girando loca en el aire... por eso el tema de estabilizadoras, no es que sea una ciencia oscura, pero lleva mucho tiempo de cálculo, prueba y error para dar con el conjunto adecuado.

Como se puede ver, este es un tema para comentar, que tiene mucho de teoría, pero también mucho de prueba y error.

Saturday, 2 June 2012

QUADCOPTER - 3a Entrega - Estimación de autonomía y empuje

QUADCOPTER - 3rd Delivery - Range Estimation & Thrust


AUTONOMIA / RANGE

Un quadcopter es, básicamente, un ladrillo volador... dependiendo de qué pais seas, tal vez un piano volador... Ya te imaginarás lo que puede pasar si en pleno vuelo se te acaba la batería... 
A quadcopter is, basically, a flying brick.. or perhaps a flying piano, depending from where are you originally from... You can imagine what could happen if in the middle of your flight your batteries run out of power...

Así pues, es fundamental hacer una estimación de autonomía, para aterrizar antes de la catástrofe... Y esta estimación es muy fácil de realizar.
Therefore, is extremely important to do a range estimation, to do a safe landing instead of having a catastrophe... and this estimation is quite easy to do.

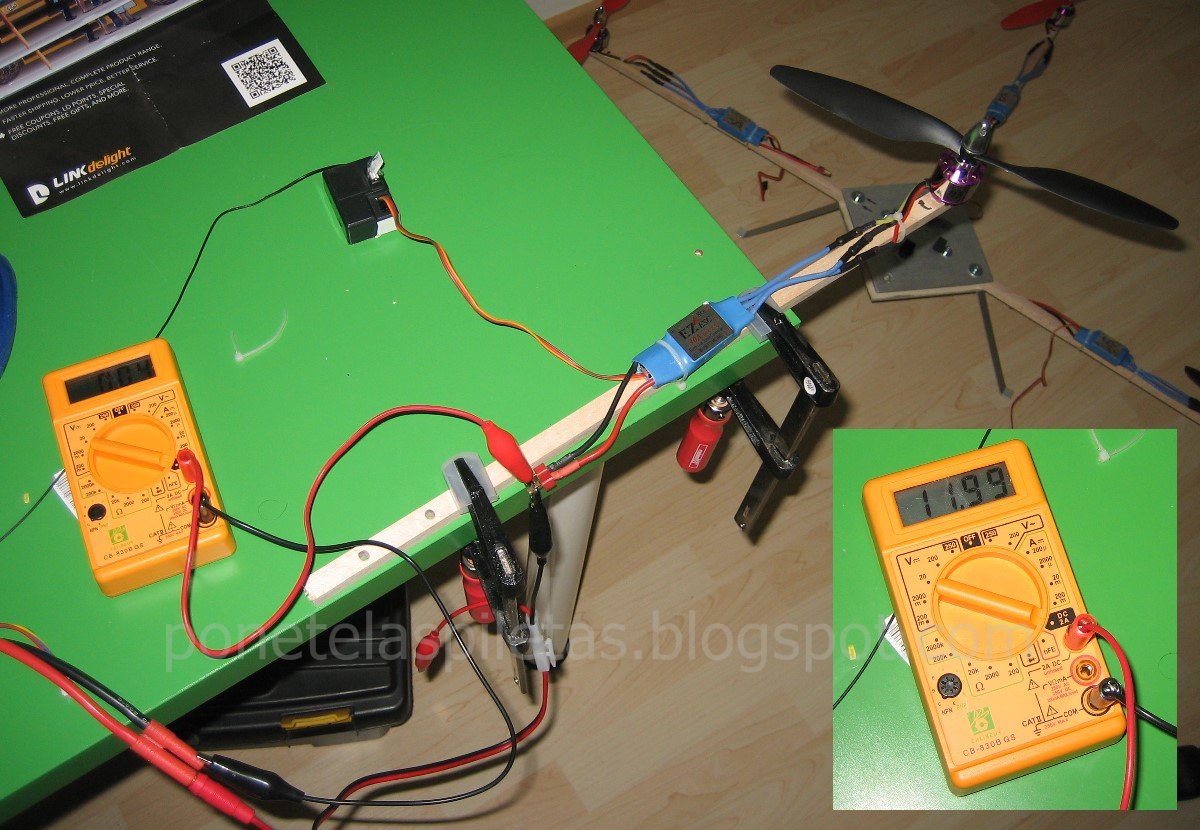
Lo que haremos es medir la corriente consumida por uno de los motores a plena carga. Con plena carga no solo me refiero a "motor a pleno", sino también con la hélice montada.
What we are going to do is to measure the current with one of the motors full loaded. And with full loaded I'm not referring to "full throtle", but also with the propeller mounted.

Luego multiplicaremos por la cantidad de motores (en mi caso 4), estimaremos un extra de miliamperios para la electrónica, aplicaremos algún factor de seguridad que tenga en cuenta la pérdida de carga de la batería a lo largo de su vida, y dividiremos la corriente total resultante por la capacidad de nuestra batería. Así obtendremos el tiempo que podremos utilizar nuestro quadcopter en el aire de modo seguro.
Then we will multiply the current by the quantity of motors (in my case 4), we will estimate an extra current comsumption for the electronic, we will apply a safety factor in order to take into account the lose of life of the battery and, finally, we will divide the resulting current by the capacity of our battery. In this way we will obtain the time that we can use our quadcopter in a safe way.


Les dejo el ejemplo para mi quad:
The example for my quad:

Datos de la Batería / Battery Data
V = 11.1V
C =  3300 mAh (3,3 Amper x hour)

Consumo del motor / Motor current comsumption
I = 12A 

Consumo motores / Motors current comsumption
Im = 12A x 4 = 48A

Electronica / Electronics curent comsumption
Ielec = 0,5 A

Factor de vida de batería (seguridad) / Battery life factor (safety)
SF = 0,8

Consumo total estimado / Estimated total comsumption
It = (Im + Ielec) / SF
It = 60 A

Autonomía estimada / Estimated range
t = C / It 
t = 0,055 hrs = 3,3 min

Por supuesto que este cálculo es conservativo, ya que durante un vuelo normal no vamos a usar los motores a su máxima potencia todo el tiempo. Lamentablemente de momento no tengo como medir el empuje real producido por motor y hélice, por lo que me es imposible estimar qué potencia será necesaria para mantener el quad en posición recta y nivelada, o estimar una curva de potencia para un vuelo típico. Mi estimación es que probablemente la autonomía sea de entre unos 6 a 10 minutos, sino mas.
Of course that this analysis is conservative, because during a normal flight we are not going to extract the maximum power from the motors at every moment. I'm afraid that by the moment I'm not able to measure the real thrust produced by the propeller, so it's quite hard to estimate how much power will be needed to keep the qued levelled, or to estimate a typical flight power curve.My estimation is that, probably, the range will be around 6 to 10 minutes, or even more.


EMPUJE / THRUST

De acuerdo con la data disponible del motor, la máxima potencia que puede erogar es 255W y tiene una relación velocidad-tension de 1000KV (1000 RPM por cada voltio). Considerando que la corriente necesaria para generar 255W de potencia a 11,1V es 23A (I = P/V) y que durante la prueba que he realizado el motor a máximo empuje estaba consumiendo 12A, se puede estimar las RPM real para dicha situación, y posteriormente obtener el empuje mediante alguna calculadora de empuje que hay por la web, como por ejemplo ESTA.
In accordance with the information of the motor, the maximum power produced is 255W and it has a relationship speed-voltage of 1000KV (1000 RPM for every Volt applied). Taking in consideration that the current needed to generate 255W @ 11,1V is 23A (I = P/V), and that during the test that I've done I get a max current of 12A, it's possible to estimate the real RPM for that precise situation, and afterwards get the thrust using one of the calculators available in the internet, like for example THIS.

Motor = C2830 1000KV
Propeller = 10x4,7

I = 12A  (current from test)
Imax = 255W / 11,1V = 23A
RPMmax = 1000KV x 11,1V = 11000 RPM

23A  -----  11000 RPM
12A  -----  x = (12 x 11000) / 23 = 5740 RPM

10x4,7 prop @ 5740 RPM = 0,575 kg


Friday, 25 May 2012

QUADCOPTER - 2da entrega - Bastidor

QUADCOPTER - 2nd delivery - Frame

revision 04/05/2014: links reloaded

Voy avanzando con el quadcopter a buen ritmo, pero para poder compartir la información quería juntar algo de tiempo para hacer unos planos de la estructura.
I'm advancing quite smoothly with the quadcopter, and in order to share the information in a better way, I was looking for some time for making some sketches of the structure.


Las imágenes son de poca calidad, así que les he dejado unos .pdf en los siguientes links.
The pictures are low quality, so I've left you the .pdf files in the following links.

Drawing 1
Drawing 2

Como se puede ver en los planos, el frame es muy simple y está pensado para que sea fácilmente desmontable y así poder transportarlo más cómodamente. He preferido dejar uno de los brazos completos de punta a punta (el otro está dividido en dos) para darle algo mas de rigidez a las placas de terciado.
As you can see in the drawings, the frame is very simple and it's been designed to be easily removable and in this way, simplify the transportation. I preferred to leave one of the arms untouched (the other is splitted in two pieces) to give more stiffness to the base plates.


En la próxima entrega vienen las fotos de la fabricación y algunos comentarios.
In the next delivery come the pictures of the construction and some comments.

Monday, 21 May 2012

Accerios de montaje motores brushless serie C28 - Dimensiones

C28 series brushless motors mounting seat (support)


Dimensiones de los accesorios de montaje para la serie C28 de motores brushless. Estos accesorios vienen con los motores C2830 KV1000 que compré para el Quadcopter, por lo que no es necesario comprarlos por separado.
This is useful information of the mounting seat and coupling accesories for the C28 series brushless motors. These accesories are included in the C2830 KV1000 motor package sold in ebay that I bought for the Quadcopter, so you don't need to buy them separately.

Sunday, 13 May 2012

QUADCOPTER - 1ra Entrega

QUADCOPTER - 1st delivery

Como volar aeromodelos no se me da muy bien, y qué mejor que poder volar tu propio "engendro", llevo algunas semanas recolectando información para hacer mi propio quadcopter. A estas alturas (May 2012), no hay nada que inventar y todos los componentes son más que accesibles, ya sea en una tienda de modelismo o por ebay.
As this thing of flying model airplanes is not my speciality, and what can be better than flying your own monster, I've been the last weeks collecting information to do my own quadcopter. At this point in time (May 2012) there is nothing to invent and all the components are pretty accesible, either in a specialized modeling store or via ebay.

El sitio web que más me ha servido para tomar referencias es el blog de Javier Rullan, con su quadcopter Icarus III, aunque finalmente lo único que mi quad tendrá en común es "el cerebro", made in HobbyKing.
The most useful website that I've found to take references is the blog from Javier Rullan, with his quadcopter Icarus III. However, the only common of my quad with Javier's will be the "brain", made in HobbyKing.

Los componentes que he elegido para el quad son:
The components that I've selected for the quad are:

- 1 x Placa controladora Multi-Rotor Control Board V2.1 (Atmega168PA) de HobbyKing
- 1 x Control board Multi-Rotor Control Board V2.1 (Atmega168PA) from HobbyKing
- 4 x motores brushless C2830 KV1000 comprados en ebay
- 4 x brushless motors C28320 KV1000 from ebay
- 4 x hélices 10x4,5, dos horarias y dos anti-horarias de ebay
- 4 x propellers 10x4,5, two CW and two CCW from ebay
- 4 x controladores de motor ESC marca EZ de 30A, de ebay
- 4 x 30A EZ ESC motor controllers from ebay
- 4 x adaptadores de hélice para eje de 3,1 mm, de ebay
- 4 x propeller adapters for 3,1mm shaft, from ebay
- 1 x bateria de Litio-Polimero (LiPo) de 3 celdas (3S = 11,1V), 3300 mAh y 30C de capacidad de descarga (30C = 30x3,3A = 99A corriente maxima de descarga)
- 1 x Lithium-Polimer battery (LiPo), 3 cells (3S = 11,1V), 3399 mAh and 30C discharge power (30C = 30x3,3A = 99A max continuos discharge current).


Los precios aproximados son:
The approx. prices are::

Control board = 15,00€
Motor (x4) = 21,00€
Props (x4) = 5,30€
ESC (x4) = 26,60€
Prop. adapt (x4) = 4,70€
Battery (x1) = 26€


La próxima entrega la hago cuando tenga fotos del avanze de la estructura portante.
The next post will be available as soon as I can get some pictures of the evolution of the frame.


La caida de Bankia - Un final anunciado


 Y yo me pregunto: ¿de qué nos sorprendemos?...

¿Qué esperaban de un tipo como Rodrigo Rato? O es que nadie se acuerda que este mismo hijo de puta estaba a cargo del FMI cuando Argentina estaba en crisis, y fue uno de los "genios" que decían qué era lo que tenía que hacer Argentina para salir del default... o para hundirnos mas...

¡Ladron, tendrías que estar preso!


Sunday, 6 May 2012

Modificaciones al EasyStar de Multiplex - Parte II

Multiplex EasyStar upgrade - Part II

No hubo forma de que el EasyStar con su motor de serie volara, y no sé si fue por el motor, la hélice o las baterías (probablemente esto último). Así que esta mañana realicé el upgrade con el motor brushless y una batería de Litio-Polimero (LiPo).
There were no way to make the EasyStar flight with the original motor, and I'm not sure if the problem were the motor, the propeller or the batteries (probably this). So this morning I decided to make the motor upgrade and install a brushless and a Lithium-Polimer battery (LiPo).

Los componentes que utilicé fueron:
The components used are: 

- Motor sin escobillas (brushless) de la marca RC-Timer, modelo 2805-14 de 2840KV
- RC-Timer Brushless motor, model 2805-14 of 2840 KV
- Regulador ESC de 30A de la marca EZ
- EZ ESC 30A voltage regulator
- Pack de batería LiPo de 2 celdas (2S = 7,4V), 2200mAh y 25C de capacidad de descarga, de la marca ZOP Power.
- ZOP Power LiPo pack, 2 cells (2S = 7,4Volts), 2200mAh and 25C of discharge capacity.
- 1 Hélice de 8", recortada en las puntas 5mm por pala.
- 8" propeller, cutted on the tips to save 5 mm per blade.
- Adaptador de hélice para eje de 3 mm.
- Propeller adaptor for 3mm shaft.
- Un plancha de contrachapado (o terciada) de 5mm de espesor. 
- 5mm plywood
- 4 tornillitos para madera
- 4 wood fasteners


Todos los componentes (salvo la madera, los tornillos y la hélice) han sido comprados por ebay, con el siguiente costo aproximado:
All the components (with the exception of the plywood, the fasteners and the propeller) have been purchased in ebay with the following approximate cost: 

Motor = 6,15 €
ESC = 6,65 €
LiPo = 10,83 €
Prop Adapter = 1,19 €

La hélice la tenía de otro aeromodelo y la madera la compré en el BauMax por 5€ las 4 planchas en tamaño A4.
The propeller came from another RC airplane and the wood I bought it in the BauMax for 5€ per four A4 sized sheets.


Yendo a la modificación, la idea es extraer el motor original y en su lugar colocar el brushless, pero como este es outrunner (la carcasa exterior gira junto al eje), no se puede colocar en el mismo sitio, por lo que hay que hacer una bancada (madera).
The modification consist of removing the original motor and the installation of the brushless one, but this is outrunner (the exterior casing turns with the shaft), so it can't be installed in the same internal location of the original motor.

Así pues, una vez quitado el motor original, procederemos a cortar el contorno del alojamiento y lijarlo para dar un apoyo plano a la bancada del nuevo motor. Es fundamental que este procedimiento se realice manteniendo el ángulo original, o dicho de otra forma, logrando que la bancada quede perpendicular al eje del motor original, para no cambiar el eje del empuje con el nuevo motor.
Therefore, once the original motor is removed, we must cut some of the material of the original support to give a flat surface for installing the new engine fixation (plywood). It's very important to do this procedure taking care of the angle in which the plywood will end, as it should be perpendicular to the original shaft in order to not change the direction of the thrust (thrust vector) of the propeller.


Finalmente fijaremos la base del motor con los tornillos y colocaremos el ESC ya sea dentro de la cabina o sobre el fuselaje. Yo lo he dejado momentáneamente sobre el fuselaje, pero he notado que ahora el modelo ha quedado desbalanceado ya que la batería de LiPo es bastante mas liviana que las que estaba utilizando de NiMH, así que el proximo cambio será meter el ESC dentro de la cabina, lo mas cercano a la nariz (morro) para compensar el desbalanceo.
Finally, we should fix the base of the engine to the plywood support using the wood fasteners, and we'll locate the ESC either in the cabine compartment or in top of the fuselage. I put it initially in top of the fuselage, but the battery is muy lighter than the old NiMH that I was using, so the airplane was unbalanced. I'll need to move the ESC to the compartment, as much forward as possible to compensate the unbalance.


El motor empuja de manera impresionante y ahora el avión tiene empuje suficiente como para subir casi verticalmente (demasiado creo yo), por lo que en futuros vuelos voy a proceder a trimar el acelerador para que durante el vuelo no pueda darle plena potencia por error y generar una trepada no deseada (mas que nada por mi nivel super-principiante de pilotaje).

The new power plant has much more power than the old one, and now the airplane wins altittude almost like an acrobatic (it's too much I think), so I will try to limitate the accelerator with the trim for future flights in order to avoid a non-desired climb (mainly because of my very-beginner level of pilotage that won't allow me to recover the situation).